CALCULO DE VIGAS EMPOTRADAS:


En ingeniería y arquitectura se
denomina viga, palabra
proveniente del latín biga1 , a un
elemento estructural lineal que trabaja principalmente a flexión. En las vigas,
la longitud predomina sobre las otras dos dimensiones y suele ser horizontal.
El esfuerzo de
flexión provoca tensiones de tracción y compresión, produciéndose las máximas en
el cordón inferior y en el cordón superior respectivamente, las cuales se
calculan relacionando el momento
flector y el segundo momento de inercia. En las zonas
cercanas a los apoyos se producen esfuerzos cortantes o
punzonamiento. También pueden producirse tensiones por torsión, sobre todo en las vigas que
forman el perímetro exterior de un forjado.
Estructuralmente el comportamiento de una viga se estudia mediante un modelo
de prisma mecánico.
Teoría de vigas de Euler-Bernoulli
La teoría de vigas es una parte de
la resistencia de
materialesque permite el cálculo de esfuerzos y deformaciones en
vigas. Si bien las vigas reales son sólidos deformables,
en teoría de vigas se hacen ciertas simplificaciones gracias a las que se
pueden calcular aproximadamente las tensiones, desplazamientos y esfuerzos en
las vigas como si fueran elementos unidimensionales.
Los inicios de la teoría de vigas se
remontan al siglo XVIII, trabajos que fueron iniciados por Leonhard Euler y Daniel Bernoulli. Para el estudio de vigas se
considera un sistema de coordenadas en que el eje X es siempre tangente
al eje baricéntrico de la
viga, y los ejes Y y Z coincidan con los ejes principales de inercia. Los
supuestos básicos de la teoría de vigas para la flexión simple de una viga que
flecte en el plano XY son:
1.
Hipótesis de comportamiento elástico. El material de la
viga es elástico lineal, con módulo de Young E ycoeficiente de
Poisson despreciable.
2.
Hipótesis de la flecha vertical. En cada punto el
desplazamiento vertical solo depende de x: uy(x, y)
=w(x).
3.
Hipótesis de la fibra neutra. Los puntos de
la fibra neutra solo
sufren desplazamiento vertical y giro: ux(x, 0) =
0.
4.
La
tensión perpendicular a la fibra neutra se anula: σyy= 0.
5.
Hipótesis de Bernoulli. Las secciones planas inicialmente
perpendiculares al eje de la viga, siguen siendo perpendiculares al eje de la
viga una vez curvado.
Las hipótesis (1)-(4) juntas definen
la teoría de vigas de Timoshenko. La teoría de Euler-Bernouilli es una
simplificación de la teoría anterior, al aceptarse la última hipótesis como
exacta (cuando en vigas reales es solo aproximadamente cierta). El conjunto de
hipótesis (1)-(5) lleva a la siguiente hipótesis cinemática sobre los
desplazamientos:
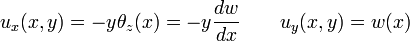

Deformaciones y tensiones en las vigas
- Si se calculan las componentes del tensor de deformaciones a partir de estos desplazamientos se llega a:A partir de estas deformaciones se pueden obtener las tensiones usando las ecuaciones de Lamé-Hooke, asumiendo
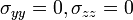 :
Donde E es el módulo de elasticidad longitudinal, o módulo de Young, y G el módulo de elasticidad transversal. Es claro que la teoría de Euler-Bernoulli es incapaz de aproximar la energía de deformación tangencial, para tal fin deberá recurrirse a la teoría de Timoshenko en la cual:
- codificacion:
- problema 1
 problema 2
 problema 3


No comments:
Post a Comment